一台机器人能够完成动作,不代表多种机器人可以在同一现场稳定协作。高通在技术文章中讨论物理智能与下一代连接的关系,并以工业机器人群体为场景说明设计方向。这些场景用于解释架构,并非公告某座工厂已经完成全部部署。
从单机动作扩展到共享现场状态
文章涉及人形机器人、机械臂、移动机器人和无人机等不同形态,重点是感知、规划、控制与通信如何组合。它们各自掌握的现场信息不同,共同工作时就需要明确哪些状态可以共享,以及状态在多长时间内仍然有效。
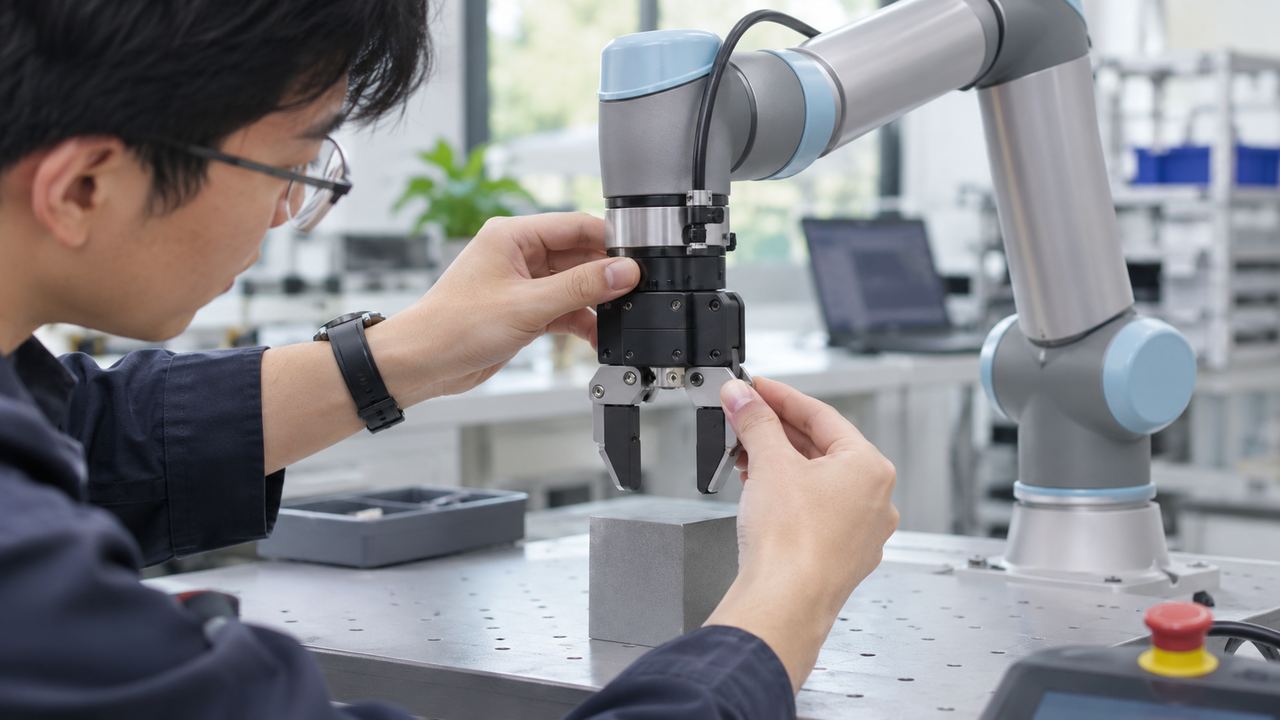
例如,通道刚刚出现障碍,移动设备需要及时调整路径;机械臂则必须知道物料是否到达可抓取位置。若系统只交换消息而不说明时间和坐标,表面上已经同步的信息,仍可能因为理解不同而造成等待或错误动作。
J9九游会关注这种协作背后的接口设计。任务编号、空间位置、完成条件和异常状态需要形成共同约定,让不同设备知道消息代表什么。联网本身只解决传递能力,不能自动解决多种机器对同一现场的理解一致性。
快速控制与长期规划需要分层
机器人中的任务并不具有相同时间要求。接触、运动控制和局部避障需要及时响应,生产调度或路径优化可以使用更大范围的信息。把所有任务交给远程服务处理,会让连接状况直接影响机器的基本行为。
合理的系统需要为本地控制、边缘协调和远程优化划清边界。即使上层任务暂时不可用,设备仍应按照预先定义的状态处理正在执行的动作。这里讨论的是设计原则,具体安全能力仍需由产品和现场验证来确认。
任务分层也能帮助排查问题。现场出现停顿时,工程师需要分清是传感器输入、局部决策、任务分配还是通信造成的。保留各层时间与状态记录,比只看到最终动作是否完成,更有利于持续改进系统。
真实环境数据影响模型迁移
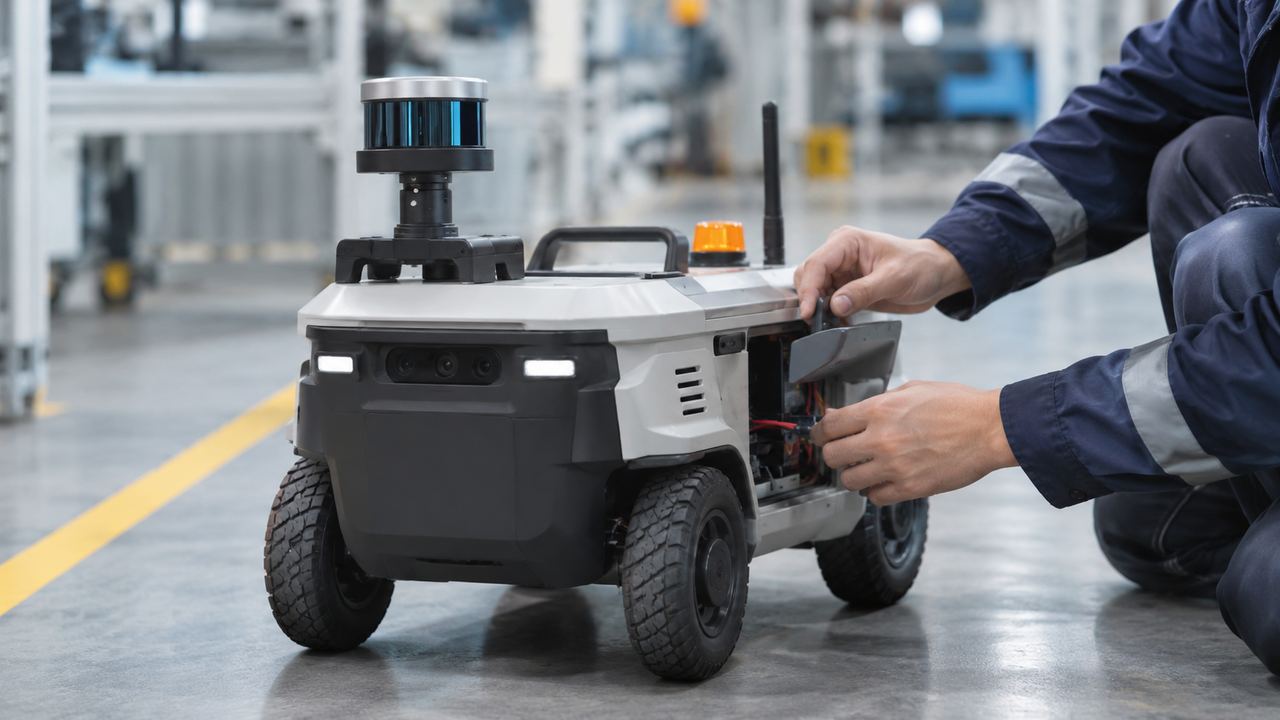
高通文章还把空间数据采集与机器人学习联系起来。模拟环境可以帮助开展训练和测试,但真实现场存在光照、材质、遮挡和接触差异。模型进入设备之后,仍需要面对这些差异,不能将模拟成功直接视为现场可靠。
采集数据时,质量和标注方式比单纯数量更关键。不同设备若采用不同坐标或传感器设置,就需要先统一记录方法,才能比较结果。对错误抓取、临时障碍和设备恢复过程的记录,也有助于了解系统在哪些条件下容易失效。
让机器人持续改进,并不等于允许现场模型随意改变控制行为。新版本需要经过测试、分批部署和回退准备,尤其要确认它没有破坏既有任务。运行数据可以指导研发,但进入实际操作的改动仍需要明确验证过程。
连接能力应服务于可维护的系统
下一代无线被寄望于支持更稳定的协同,但网络指标只有放进任务链路才有意义。不同消息对延迟和可靠性的要求不同,现场部署需要识别关键状态,把通信资源安排与具体生产流程对应起来。
系统还需要应对异常,而不是只优化顺利运行的路径。设备离线、状态过期或任务被取消时,其他机器应如何处理,必须在设计阶段说清楚。运维人员也需要看到能够解释问题的界面,才能判断是否可以恢复工作。
这类机器人架构的价值,在于把计算、感知和连接当成同一套系统来安排。未来能力能否进入实际现场,仍取决于设备适配、工程验证和长期运维。评价进展时,应分别看清技术设想、平台能力与具体客户部署。